

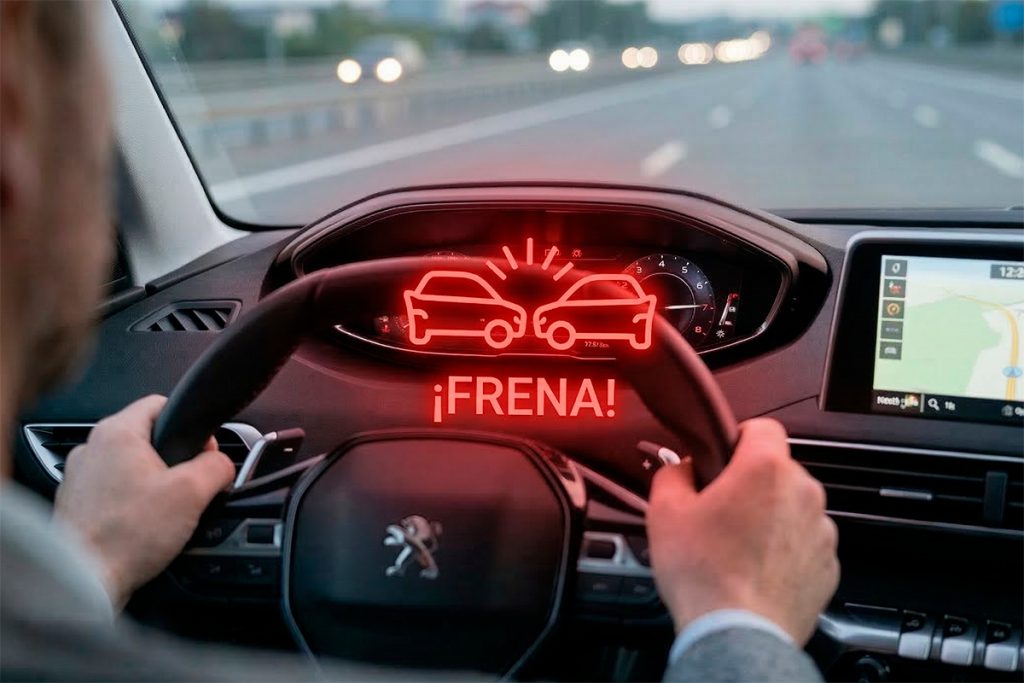
El sistema de frenada automática de emergencia (AEB, por sus siglas en inglés) se ha consolidado como uno de los asistentes de seguridad activa más importantes de la automoción moderna. Capaz de reducir drásticamente las colisiones por alcance y los atropellos urbanos, este dispositivo supervisa de manera ininterrumpida el entorno frontal del vehículo para actuar sobre los frenos si el conductor no reacciona ante un riesgo inminente.
Sin embargo, en determinadas situaciones, algunos usuarios experimentan desaceleraciones no deseadas o bruscas ante la ausencia aparente de un obstáculo físico. Es decir, una especie de falso positivo.
Sombras pronunciadas
Para comprender por qué una sombra puede desencadenar una respuesta en el sistema de frenado, es preciso analizar cómo captan el entorno las cámaras monoculares o estereoscópicas instaladas tras el parabrisas. Estos sensores ópticos convierten la escena exterior en una matriz de píxeles que un procesador analiza mediante algoritmos de detección de bordes y patrones de contraste.
Cuando un vehículo circula bajo un sol lateral bajo (al amanecer o al atardecer) o transita bajo la estructura de un puente, un viaducto o la copa de árboles frondosos, la calzada presenta un contraste térmico y lumínico extremo. La frontera entre una zona fuertemente iluminada y una sombra densa crea una línea de demarcación nítida con una gran variación de radiancia en la matriz de la cámara.
Si la sombra proyectada coincide geométricamente con las dimensiones aproximadas de un vehículo detenido o un peatón, los algoritmos basados en procesamiento bidimensional pueden interpretar momentáneamente ese cambio brusco de luminosidad como un objeto sólido. Este fenómeno se agudiza cuando el rango dinámico de la cámara (HDR) no logra adaptar su exposición con la suficiente rapidez, como ocurre al salir abruptamente de un túnel hacia la luz diurna. En esa fracción de segundo de ceguera o saturación del sensor, la sombra transversal en el asfalto puede registrarse por el software como un volumen opaco.
Sensores y filtrado
Para evitar que una simple variación de luminosidad o una sombra proyectada cause una frenada de emergencia injustificada a alta velocidad, la industria del automóvil raramente confía la seguridad activa a un único sensor óptico. Por eso se recurre a la fusión de datos, donde la unidad de control central (ECU) cruza en tiempo real las lecturas de la cámara con las de un radar de onda milimétrica o un sensor LiDAR.
El radar emite ondas electromagnéticas que no se ven afectadas por las sombras y generan ecos al encontrarse con objetos y superficies capaces de reflejar las ondas electromagnéticas. Si la cámara detecta un borde oscuro sobre el asfalto pero el radar no detecta un eco compatible con la presencia de un obstáculo, el algoritmo de decisión clasifica la imagen como un falso positivo y descarta la intervención sobre el circuito de frenos.
El problema aparece en configuraciones de vehículos que prescinden del radar en favor de un ecosistema compuesto exclusivamente por cámaras ópticas (tecnología conocida como Vision Only), o en escenarios donde la sombra en la vía coincide espacialmente con un reflejo metálico secundario, como una junta de dilatación brillante en un puente o una tapa de alcantarilla. En estos casos, la coincidencia de un falso volumen óptico con un eco de radar parásito puede superar los filtros probabilísticos del software, provocando una breve intervención de los frenos mientras el sistema recalcula la trayectoria.
Por tanto, aunque los algoritmos de aprendizaje profundo han reducido drásticamente la tasa de falsos positivos, las sombras de alto contraste siguen siendo un desafío físico para la visión artificial.


Al contrario, la fusión sensorial no es la solución, es el problema, es la que genera dudas cuando los sensores de distinto tipo dan información opuesta.
Por eso Tesla que es el líder en conducción autónoma prescinde de la fusión y utiliza solo visión y el resto de marcas poco a poco le van siguiendo (Xpeng, Mercedes).
#1 yo creo que no se puede hablar de conducción autónoma, sino de asistentes avanzados a la conducción. Ya sé que la SAE establece como ‘niveles’, pero al menos hasta dónde yo sé (que tampoco es que yo sepa mucho), al menos es necesario un nivel 3 para poder referirnos a ‘conducción autónoma’ como tal, en el sentido de que el conductor no necesita ni usar manos-pies ni tener la vista en la carretera. Un saludo.
@Xavi, en EEUU en muchas ciudades como Austin te puedes subir en un taxi Tesla (o Waymo o Zoox) y no hay nadie al volante, tu vas sentado detrás. Si eso no es conducción autónoma pues ya me dirás.
Las restricciones que tenemos hoy en dia son legales no técnicas. La conducción autónoma en Europa está bloqueada en la mayor parte de países por cuestiones comerciales, para proteger a la industria local de la superioridad tecnológica de Tesla.
No sé yo si nombrar a Tesla con la de accidentes sospechosos que lleva a cuestas por los fallos de su autopilot y siguientes iteraciones, tiene el efecto tranquilizador que quieres dar sobre esa tecnología.
De hecho, la NHTSA sigue investigando en este sentido vinculando la eliminación del radar directamente con unos 10 accidentes mortales y apareció recientemente un documento interno denominado «radar saves us» donde ingenieros de Tesla trataban de convencer a Musk para que no eliminase el radar.
Hola Manolo.
Lo de Tesla es publicidad engañosa ya que no existen Tesla ni taxi ni privados con conducción autónoma (aunque lo llamen autopilot) de hecho en europa el primer coche en tener certificación de conduccion autónoma nivel 3 si no recuerdo mal fue en España, y fueron Mercedes.
Como bien dices en Austin puedes pillar un taxi autónomo pero NO es Tesla. Tesla está haciendo pruebas en recintos cerrados de su “cybercab” o un nombre mierda de esos que se inventan.
Por tanto no, la tecnologia de Tesla no solo no está tan avanzada si no que es ngañosa (puedes buscar perfectamente los litigios abiertos y ya cerrados en su contra) por llamar autopilot a algo que, por su nombre, es un engaña pardillos.
Saludos