


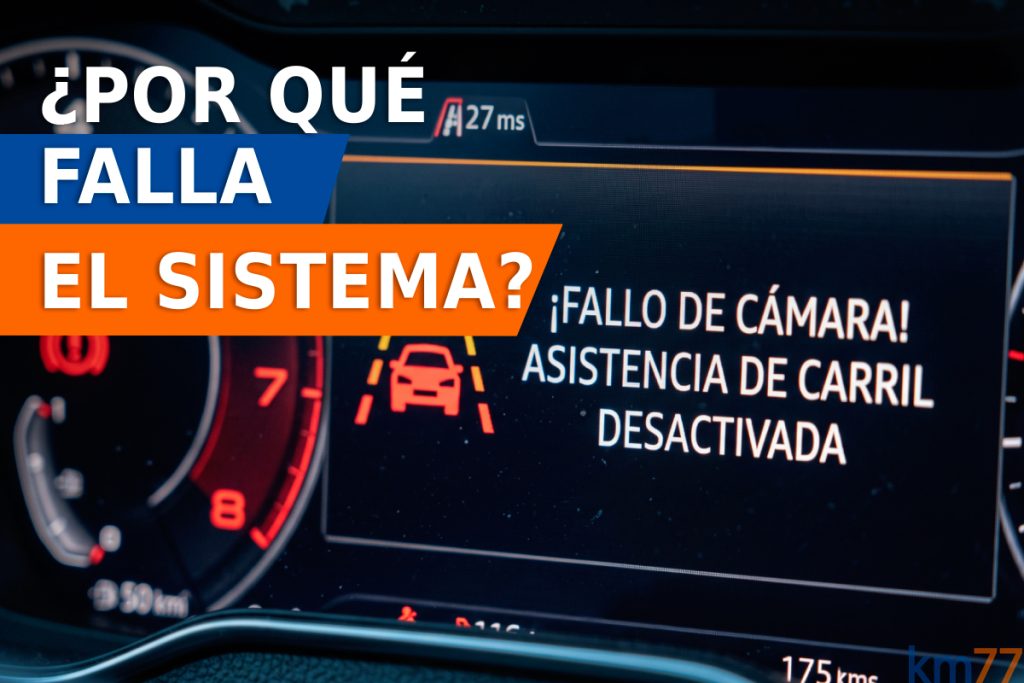
Los sistemas avanzados de asistencia a la conducción (ADAS), en particular el aviso de salida involuntaria y el sistema de mantenimiento activo en el carril, se apoyan de manera determinante en módulos de visión artificial montados en la parte superior del parabrisas, tras el retrovisor interior. Aunque estos dispositivos han alcanzado una elevada madurez operativa en muchos casos, su eficacia decae bastante cuando la calzada se encuentra mojada o durante episodios de lluvia persistente.
En estas circunstancias, es frecuente ver que las líneas delimitadoras representadas en el cuadro de instrumentos o en la pantalla central pasan de verde a gris (modo en espera) o desaparecen de forma intermitente, dejando de ejercer par corrector sobre la dirección. Esta pérdida de rendimiento responde a la propagación de la luz sobre superficies con agua y al procesamiento digital de imágenes.
Pérdida de contraste de colores
Para que los algoritmos puedan reconocer la trayectoria del carril, el procesador requiere un contraste lumínico claro entre la pintura vial (blanca o amarilla) y el asfalto (gris o negro).
En condiciones secas, el asfalto presenta una rugosidad que produce una reflexión difusa: la luz ambiental y la de los faros incide sobre la superficie y se dispersa en múltiples direcciones de manera homogénea. Esta dispersión permite a la cámara percibir el pavimento como un fondo oscuro y absorbente, recortando con nitidez las líneas reflectantes pintadas con microesferas de vidrio.
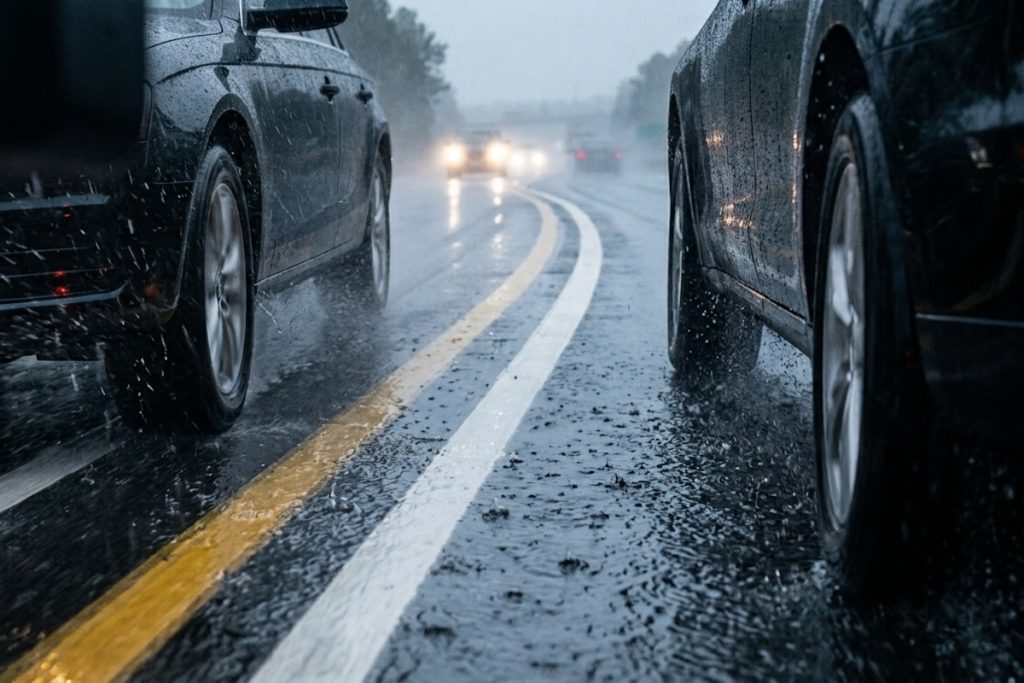
Sin embargo, cuando una película de agua cubre la calzada, el agua rellena las cavidades del asfalto y forma una superficie lisa continua. En ese instante, la física óptica cambia drásticamente:
- Efecto espejo o reflexión especular: La luz deja de dispersarse y se refleja predominantemente en un único ángulo, similar al comportamiento de un espejo.
- Saturación y resplandor: Si el vehículo rueda con sol rasante, farolas urbanas o el haz de luz de los coches que circulan en sentido contrario, la lámina de agua proyecta un deslumbramiento directo hacia el sensor CMOS de la cámara.
- Anulación del contraste: La pintura de la línea y el asfalto mojado devuelven valores de luminancia prácticamente idénticos a los fotodiodos de la cámara. Al desaparecer el gradiente de intensidad entre píxeles contiguos, el software no encuentra la discontinuidad matemática necesaria para calcular el límite del carril.
Rango del sensor y filtros
A la alteración de la superficie se suman las limitaciones intrínsecas del propio hardware óptico. Aunque las cámaras automotrices usan sensores con alto rango dinámico (HDR), los destellos especulares del agua combinados con zonas de sombra generan transiciones que superan la capacidad de exposición instantánea del obturador.
Asimismo, la presencia de gotas en la luna delantera fuera del radio de acción de las escobillas limpiaparabrisas o el propio velo de agua pulverizada que levantan los vehículos precedentes introducen aberraciones ópticas y difracción en la lente. Los algoritmos de aprendizaje están programados bajo estrictos protocolos de seguridad: si la tasa de certidumbre probabilística en el reconocimiento de la línea cae por debajo de un umbral seguro, el sistema descarta la lectura para evitar correcciones erráticas de trayectoria.
Ante la falta de una línea continua confirmada por el procesador, el asistente de mantenimiento se desconecta de forma preventiva. Por este motivo, mientras la tecnología no integre de manera masiva sensores complementarios como el radar de apertura sintética para lectura de bordes o mapas de alta definición basados en posicionamiento milimétrico, la lluvia seguirá exigiendo la intervención humana incondicional sobre la dirección.