


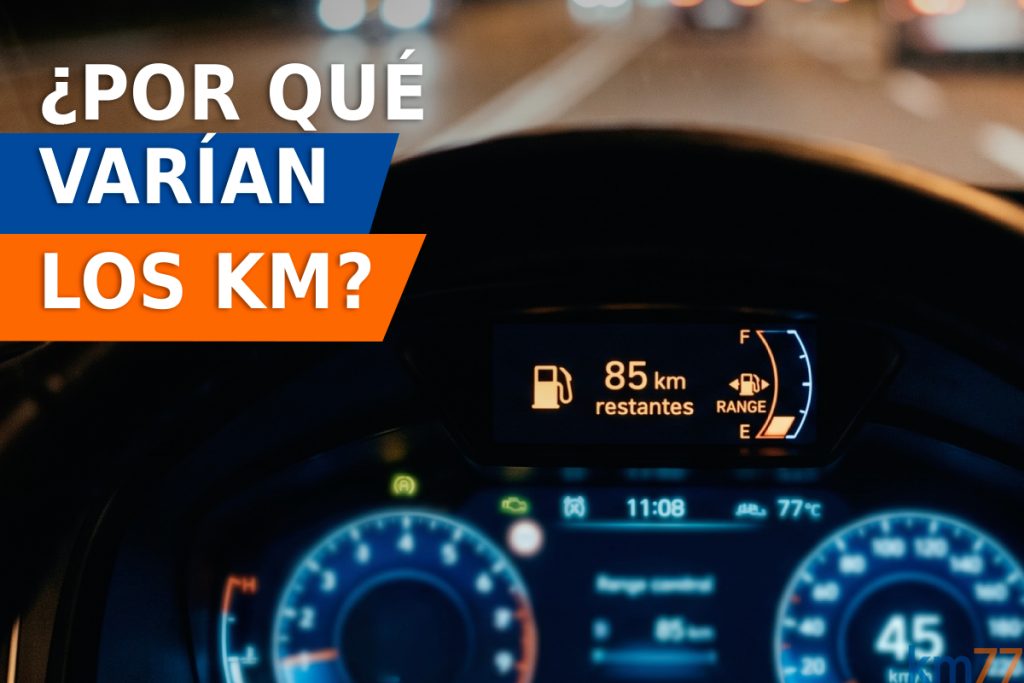
Una escena habitual al volante es la de ver cómo la cifra de autonomía restante del cuadro de instrumentos varía de manera aparentemente errática: tras recorrer apenas cinco kilómetros cuesta arriba, el indicador puede descontar treinta kilómetros de alcance teórico; poco después, al coronar el puerto e iniciar el descenso, la cifra no solo detiene su caída, sino que empieza a sumar decenas de kilómetros disponibles.
Para muchos conductores, este comportamiento suscita desconfianza hacia la instrumentación digital, atribuyéndolo a un fallo. Sin embargo, esta variación responde a la arquitectura matemática con la que la unidad de control calcula el alcance restante.
Media móvil ponderada
La creencia de que el indicador de autonomía divide simplemente el volumen de carburante disponible entre el consumo medio global del trayecto es técnicamente errónea. Si operase de esa forma, una persona que hubiera completado quinientos kilómetros por autopista en un coche de combustión vería una cifra prácticamente inmutable al entrar en una congestión urbana, lo que derivaría en un riesgo severo de quedarse sin combustible por no reflejar el gasto crítico e inmediato del tráfico denso.
Para evitar este desfase, el procesador del cuadro de instrumentos (o la unidad de gestión del motor) aplica un algoritmo basado en una media móvil ponderada del consumo instantáneo sobre una ventana temporal o de kilometraje acotada —por ejemplo, los últimos 15 a 30 kilómetros recorridos— donde se pueden dar circunstancias diversas como:
- Fase de alta demanda (subida o aceleración continuada): Al afrontar un desnivel positivo o circular a alta velocidad con fuerte resistencia aerodinámica, el gasto instantáneo se dispara (por ejemplo, a 11 l/100 km). El algoritmo asume que esas condiciones de carga se mantendrán constantes hasta vaciar el depósito, recalculando a la baja el alcance total de forma inmediata.
- Fase de baja exigencia (descenso o retención prolongada): Al soltar el acelerador en bajada, el sistema de inyección corta el suministro de carburante. Dado que el vehículo avanza sin restar masa de fluido del cárter del depósito, la extrapolación matemática eleva el número proyectado, dando la impresión de que el vehículo gana kilómetros por arte de magia.
En los vehículos eléctricos este fenómeno es todavía más acentuado debido a la frenada regenerativa, donde la batería no solo deja de suministrar energía, sino que la recupera, recalculando la autonomía en ascenso directo.


Aforador, inercias del combustible y margen de reserva
A la formulación algorítmica se añade la dificultad de medir con exactitud el volumen de fluido dentro del depósito en un vehículo en movimiento.
Los tanques de combustible convencionales incorporan un aforador, un mecanismo que mide el nivel mediante un flotador. Durante la marcha, las fuerzas centrífugas en curvas pronunciadas, las aceleraciones longitudinales y las pendientes provocan el oleaje continuo del carburante en el interior del tanque. Para evitar que la aguja o el testigo oscilen continuamente con cada curva, el software promedia las lecturas del flotador de forma lenta y continua.
No obstante, cuando el combustible se encuentra por debajo de un cuarto de su capacidad total, cualquier desplazamiento del líquido hacia los extremos del depósito expone al aforador a lecturas transitorias más bajas. Cuando el sistema detecta que se entra en la reserva crítica, muchos algoritmos abandonan la extrapolación predictiva variable y congelan o reducen de manera importante el kilometraje estimado para que el conductor vaya a una estación de servicio.